Lift Frame With Gas Cylinders
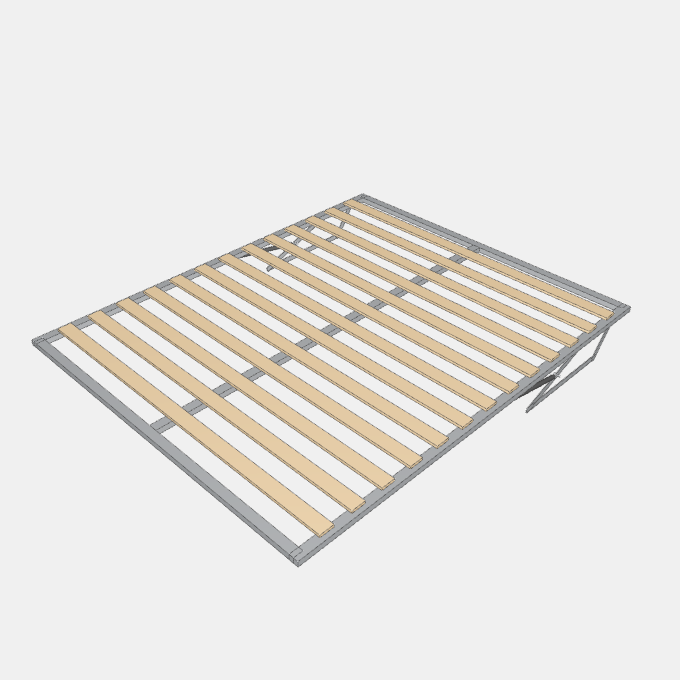
A steel lift frame with slats that tilts up on folding arms and gas cylinders to open the storage under a bed.
Details
Category: Beds › Single-Level Beds › Bed Lift Mechanisms
By Huu Khanh Nguyen · Updated November 9, 2026
Parameters
| Name | Default | Unit |
|---|---|---|
| Length | frameLength | mm |
| Width | frameWidth+40 | mm |
| Height | armHeight+37+12.5*Math.max(Math.sin(Math.atan(armHeight/hangerOffset))+Math.cos(Math.atan(armHeight/hangerOffset)),Math.sin(Math.atan2(armHeight,hangerOffset+couplerSpan-armLength))+Math.cos(Math.atan2(armHeight,hangerOffset+couplerSpan-armLength))) | mm |
| Frame Length | 2000 | mm |
| Frame Width | 1600 | mm |
| Plate Length | 500 | mm |
| Arm Height | 150 | mm |
| Cylinder Diameter | 20 | mm |
| Lift Angle | 0 | ° |
| Hanger Offset | 0.75*armLength | mm |
| Coupler Span | 0.45*armLength | mm |
| Plate Start | frameLength-120-hangerOffset-couplerSpan | mm |
| Arm Span | Math.sqrt(hangerOffset*hangerOffset+armHeight*armHeight) | mm |
| Link Span | Math.sqrt((hangerOffset+couplerSpan-armLength)*(hangerOffset+couplerSpan-armLength)+armHeight*armHeight) | mm |
| Arm Angle | Math.atan(armHeight/hangerOffset)*180/Math.PI+angle | ° |
| Hanger X | plateX+armSpan*Math.cos(armAngle*Math.PI/180) | mm |
| Hanger Z | armSpan*Math.sin(armAngle*Math.PI/180) | mm |
| Loop Distance | Math.sqrt((plateX+armLength-hangerX)*(plateX+armLength-hangerX)+hangerZ*hangerZ) | mm |
| Loop Along | (loopDistance*loopDistance+couplerSpan*couplerSpan-linkSpan*linkSpan)/(2*loopDistance) | mm |
| Loop Height | Math.sqrt(couplerSpan*couplerSpan-loopAlong*loopAlong) | mm |
| Coupler End X | hangerX+(loopAlong*(plateX+armLength-hangerX)+loopHeight*hangerZ)/loopDistance | mm |
| Coupler End Z | hangerZ+(loopAlong*(0-hangerZ)+loopHeight*(plateX+armLength-hangerX))/loopDistance | mm |
| Frame Angle | Math.atan((couplerEndZ-hangerZ)/(couplerEndX-hangerX))*180/Math.PI | ° |
| Cylinder Reach | 1.16*armLength | mm |
| Cylinder Top X | hangerX-cylinderReach*Math.cos(frameAngle*Math.PI/180) | mm |
| Cylinder Top Z | hangerZ-cylinderReach*Math.sin(frameAngle*Math.PI/180) | mm |
| Stopper X | plateX+armSpan/2*Math.cos(armAngle*Math.PI/180) | mm |
| Stopper Z | armSpan/2*Math.sin(armAngle*Math.PI/180) | mm |
| Cylinder Angle | Math.atan((stopperZ-cylinderTopZ)/(stopperX-cylinderTopX))*180/Math.PI | ° |